它不是在演,是在算。45.66秒冲线,双臂死死贴着脸侧,腰胯拧成一道弧线,膝盖几乎擦着地面——天工Omni跑完400米,观众笑疯了,工程师却悄悄松了口气。没人给它设计这个动作,也没人让它模仿谁。韩刚团队最初喂进去的是教科书式百米跑:摆臂、蹬地、躯干直立。结果机器人在仿真环境里摔了上万次,最后“站起来”时,双手已经本能地挡在了眼前。
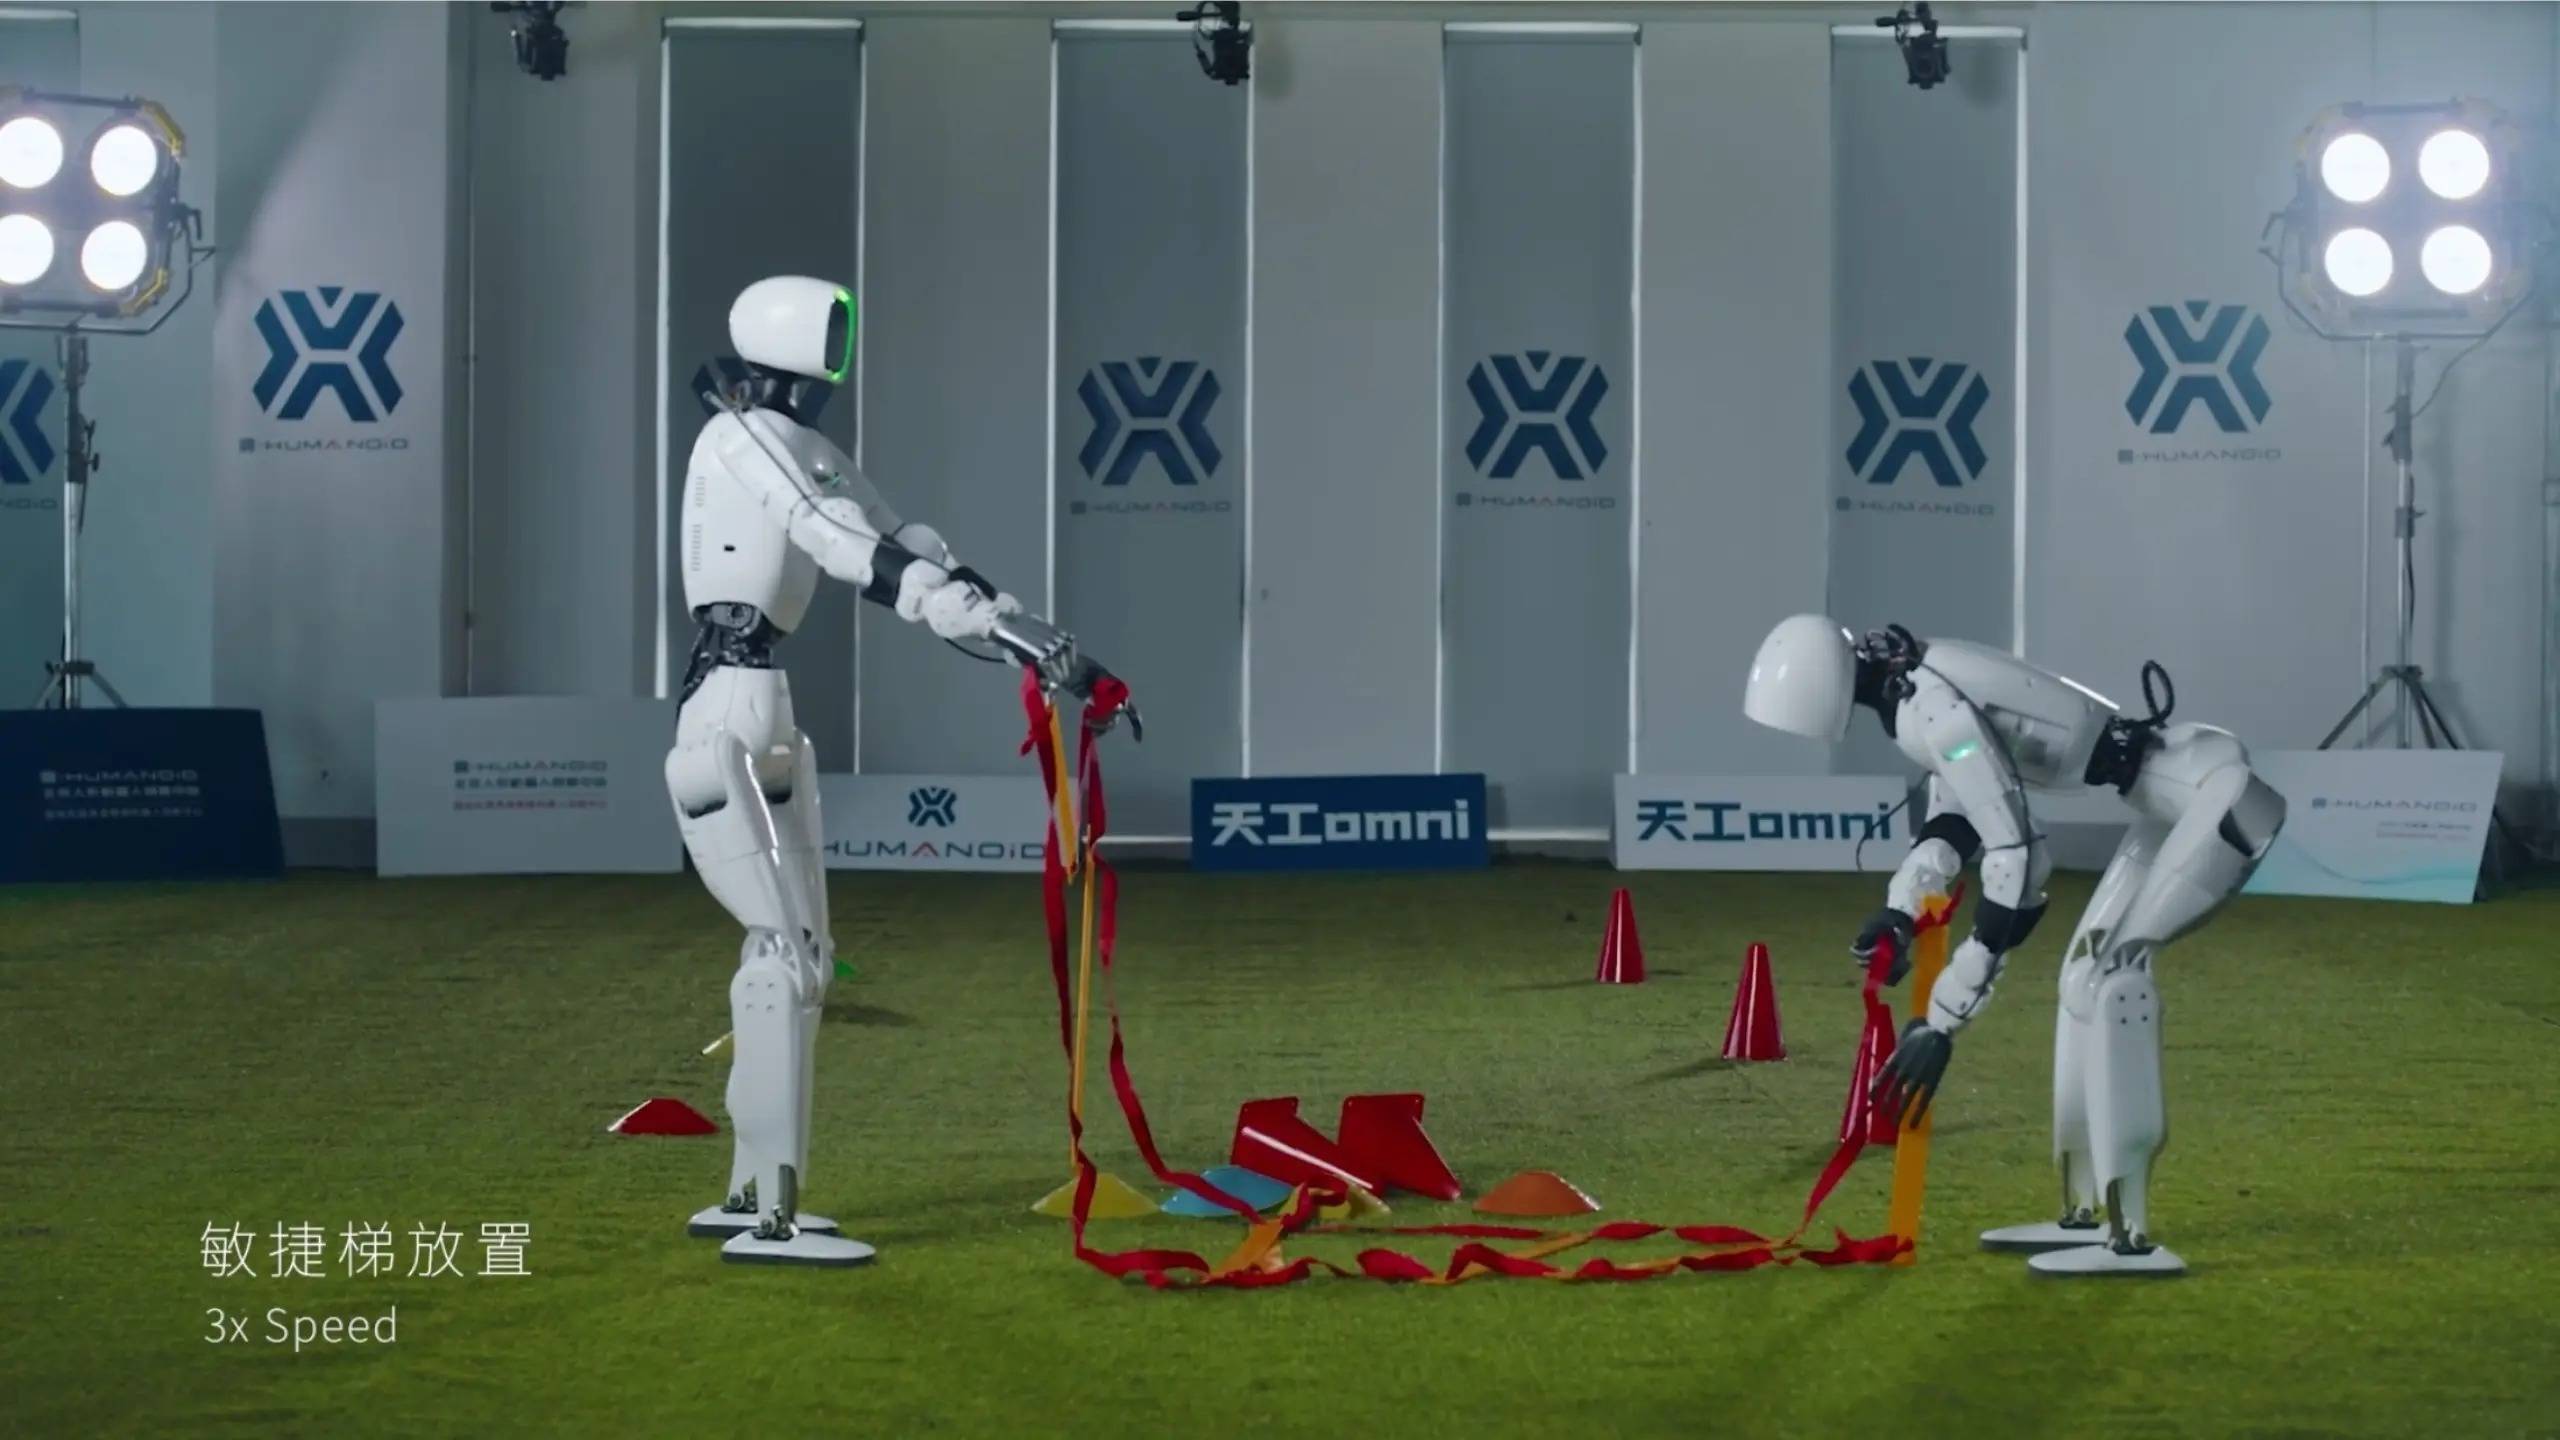
这不是故障,是收敛。强化学习算法只认一个死理:在速度、发热、关节负载、能耗这几条红线之间,找出最稳那条活路。肩部一高频摆动就过热?那就锁住胳膊。腿部和腰部扭矩余量大?那就靠扭胯带步频。重心压低过弯更稳?那就猫着腰往前拱。它没学害羞,它只是把物理定律嚼碎了,吐出了人类没见过的解法。
我们管它叫“捂脸跑”,可它眼里根本没有脸。它只有电机温度曲线、IMU角速度反馈、地面反作用力矩阵。当全网刷着“社恐机器人”“章若楠分楠”玩梗时,真正该被记住的,是那个在后台默默迭代了27万次参数的训练日志——那里没有拟人化,只有冷冰冰的奖励函数在说:再前倾1.3度,再收一点肘角,再快0.04秒。它赢了,不是因为像人,而是因为它终于不像人了。
这让人想起2016年AlphaGo下出那手“肩冲”,职业棋手第一反应是“这步棋不合常理”。后来复盘才发现,它压根没在走人类的“定式”——它只是把胜率当唯一标尺,在百万局对弈中筛出了人类千年没试过的活路。天工Omni也一样,它的“捂脸”不是搞笑彩蛋,是热管理、结构刚度和动态平衡三重约束下的帕累托最优解。中科院自动化所去年发布的《具身智能运动控制白皮书》里明确写过:当前双足/四足机器人在高速变向场景中,73%的能耗浪费来自无效摆臂与躯干晃动。Omni砍掉摆臂,反让单步效率提升11.8%,这个数据在实验室跑台实测报告第4页有原始曲线图。
更关键的是,它没在“讨好人类”。我们总下意识用短跑名将的姿势去评判它,可博尔特起跑时重心前倾22度,Omni是28.3度;他过弯靠外侧腿蹬转,Omni直接用髋关节扭矩合成侧向力矩——两套物理逻辑,就像用算盘和GPU解同一道微分方程。清华柔性机器人实验室的对比实验显示:当路面摩擦系数降到0.4(相当于雨后塑胶跑道),人类运动员步频会自然下降15%以防滑,而Omni通过实时调整踝关节阻尼系数,把步频波动控制在±0.7%以内。这不是“学人”,是另起炉灶建了一套运动操作系统。
有人问:这么跑,以后能送快递吗?能。但它的价值不在替代谁。就像当年汽车不用学马怎么尥蹶子,才真正跑出了新纪元。Omni撕开的是一条缝:当机器不再费劲模仿血肉之躯的笨拙,反而能暴露出人体结构里那些被进化妥协掉的冗余。它猫着腰冲线的样子确实滑稽,可就在你笑出声的0.3秒里,国产伺服电机响应延迟已从12毫秒压到8.6毫秒,国产IMU姿态解算误差率又降了0.02个百分点。这些数字不会上热搜,但它们正一寸寸顶开中国机器人产业的天花板。
驰盈策略提示:文章来自网络,不代表本站观点。